Innomar medium-usv
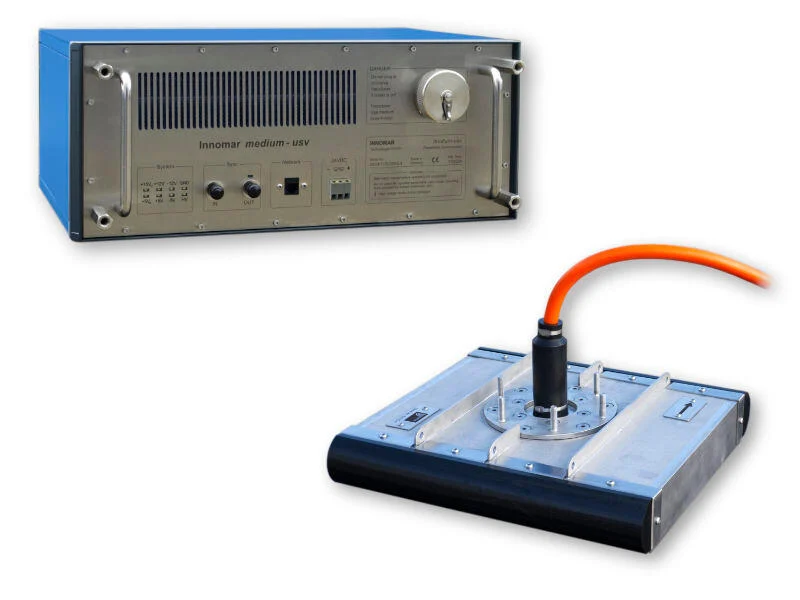
Innomar medium-usv 海底地層探査装置
沖合の堆積層探査向け高出力USVシステムです。小型電子装置とDC電源で無人艇への統合を支援し、外部動揺データによるロールまたはピッチ安定化に対応します。
調査用途と構成
Innomar medium-usvは、海底下の堆積層や構造物を探査します。浚渫評価、ルート調査、埋設物の解釈などに使用します。運用モードは水深、必要な鉛直分解能、地質条件に合わせて選定してください。最大透過深度は条件付きの性能であり、すべての堆積物で保証される値ではありません。
調査準備では、送受波器の取付け、センサーオフセットの実測、測位入力、時刻同期を確認します。動揺補正を使用する場合には外部動揺センサーが必要です。船体雑音、気泡、取付け部の振動は信号品質を低下させるため、適切な設置と短い確認測線での試験を作業手順に含めてください。
データ収録と処理
SESWINでデータ収録とシステム制御を行います。全波形記録は後の地層解釈に必要な情報を保持し、SES ConvertはSEG-Yなどの形式への変換に対応します。SES NetViewではシステム情報を遠隔表示でき、ISEはInnomarデータ用のオプション処理環境です。反射面、堆積層境界、座標付き断面などの成果品を、プロジェクト仕様に合う処理方法で作成します。
技術仕様
| 測定水深範囲 | 送受波器下2~2,000 m |
|---|---|
| 堆積層への透過深度 | 最大70 m(堆積物の種類と雑音に依存) |
| サンプリング間隔・距離分解能 | 約1 cm / 最大5 cmの分解能(送信波形設定に依存) |
| 送信頻度 | 最大50 Hz、マルチピングモード対応 |
| 一次高周波(PHF) | 約100 kHz(帯域85~115 kHz) |
| 二次低周波(SLF) | 中心周波数を選択:4・5・6・8・10・12・15 kHz |
| 電源 | DC 20~30 V、外部AC電源100~240 V |
| 消費電力 | 標準100 W、最大300 W |
最大透過深度は堆積物と雑音、分解能は送信波形設定に依存します。送受波器からの測定水深と筐体の耐圧深度は異なります。選定構成を該当するメーカー仕様と照合してください。